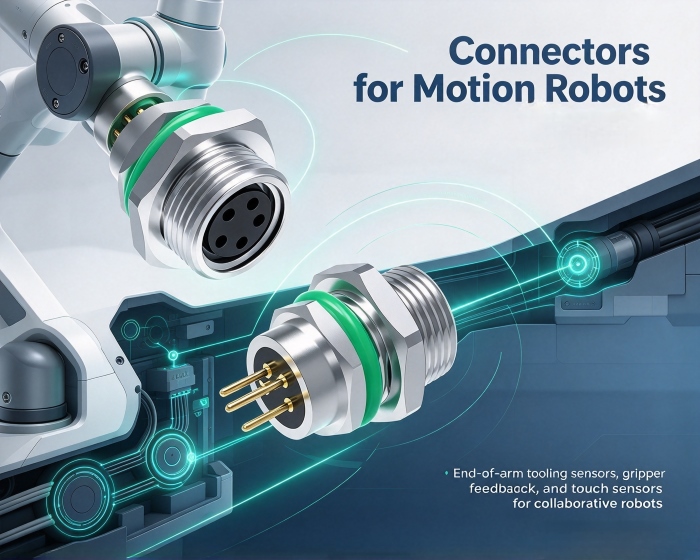
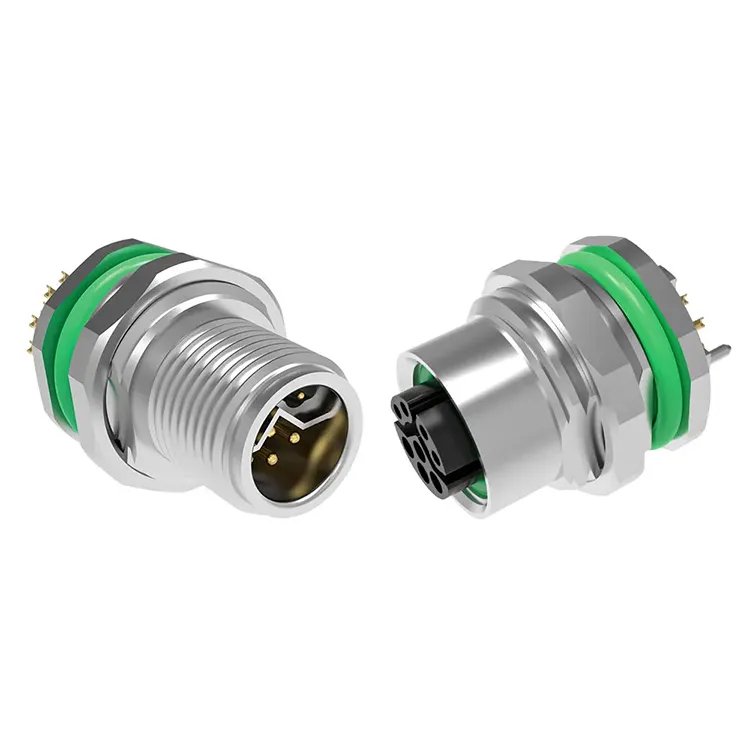
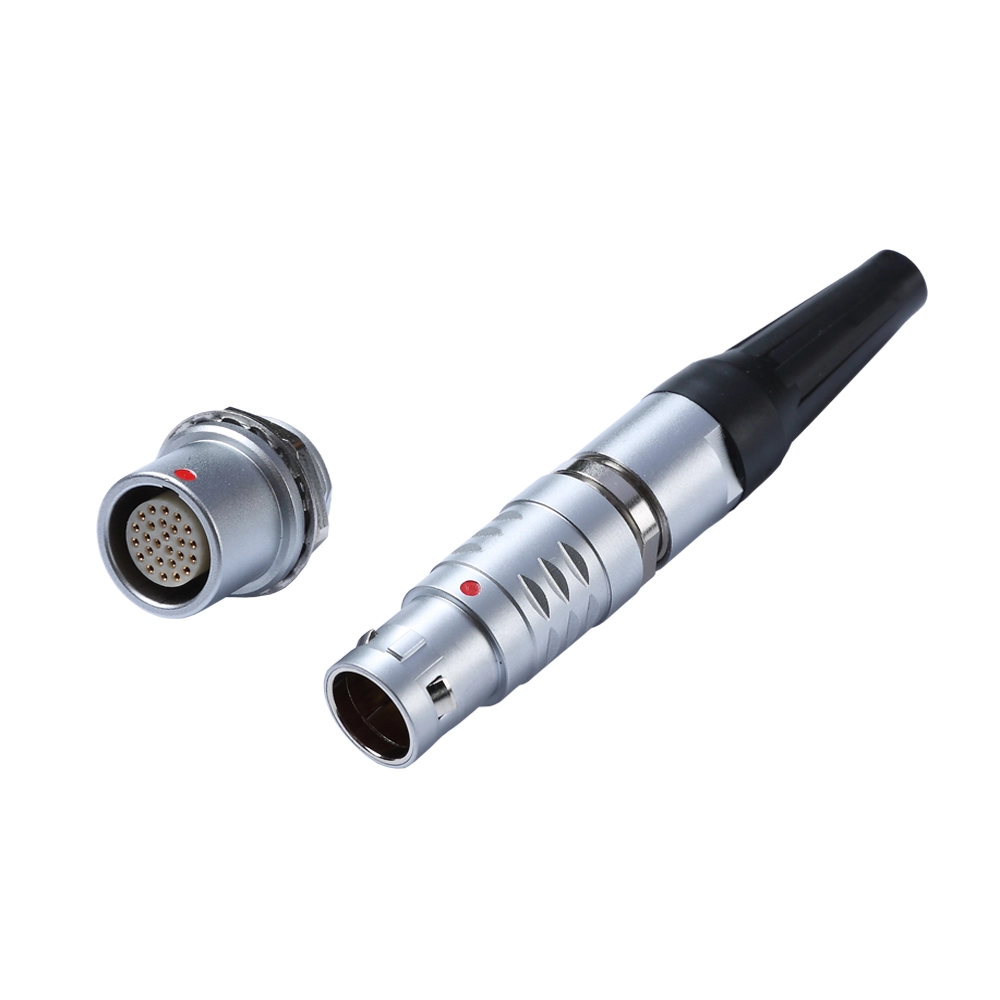
ข้อต่อของหุ่นยนต์ที่เคลื่อนที่ด้วยความเร็วสูงจำเป็นต้องมีการเคลื่อนไหวแบบสามมิติที่มีความถี่สูง และตัวเชื่อมต่อจะต้องได้รับการสั่นสะเทือน แรงบิด และการสึกหรอจากการเคลื่อนไหวระดับไมโครอย่างต่อเนื่อง หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมมีวิถีการทำงานค่อนข้างคงที่ และตัวเชื่อมต่อของพวกมันทำหน้าที่เป็นช่องทางส่งกำลังและสัญญาณเป็นหลัก อย่างไรก็ตาม ในสถานการณ์ที่มีการเคลื่อนไหวด้วยความเร็วสูง ความล้มเหลวนั้นแทบจะไม่เกิดขึ้นทันที แต่จะค่อยๆ สะสมในระหว่างการเคลื่อนไหวอย่างต่อเนื่อง ตรรกะเบื้องหลังการเลือกcตัวเชื่อมต่อสำหรับหุ่นยนต์เคลื่อนไหวควรเป็นไปตามข้อกำหนดการออกแบบที่ได้รับจากสภาวะการทำงานเหล่านี้
ในสภาพแวดล้อมที่มีการสั่นสะเทือนอย่างต่อเนื่อง ขั้วต่อล็อคแรงเสียดทานแบบมาตรฐานอาจเกิดการคลายตัวอย่างต่อเนื่อง ขั้วต่อจะขยับเล็กน้อยระหว่างการสั่นสะเทือน ส่งผลให้แรงกดสัมผัสค่อยๆ ลดลง ซึ่งท้ายที่สุดจะส่งผลให้สัญญาณขาดหายหรือไฟฟ้าขัดข้องในที่สุด
คุณลักษณะการออกแบบที่แก้ไขปัญหานี้ ได้แก่ การล็อคเชิงบวกและการล็อคขั้นที่สอง เช่น กลไกการรับประกันตำแหน่งตัวเชื่อมต่อ (CPA) ซึ่งใช้การหยุดทางกลเพื่อป้องกันการหลุดออกจากขั้วต่อโดยไม่ได้ตั้งใจ และการออกแบบหน้าสัมผัสซ้ำซ้อน โดยที่หน้าสัมผัสแบบคู่หรือหน้าสัมผัสอิสระสองตัวจะรักษาสภาพการนำไฟฟ้าได้ แม้ว่าหน้าสัมผัสเดียวจะเสื่อมสภาพก็ตาม ในตำแหน่งที่สำคัญ เช่น โมดูลข้อต่อ คุณลักษณะความน่าเชื่อถือทางกลเหล่านี้ควรมีความสำคัญเหนือกว่าการพิจารณาอื่นๆ สำหรับตัวเชื่อมต่อที่ใช้ในหุ่นยนต์เคลื่อนที่ กลไกการล็อคที่ทนต่อการสั่นสะเทือนเป็นข้อกำหนดพื้นฐานในการใช้งานที่มีการเคลื่อนที่อย่างต่อเนื่อง
ความต้องการแบนด์วิธข้อมูลในระบบหุ่นยนต์ความเร็วสูงยังคงเพิ่มขึ้นอย่างต่อเนื่อง การประมวลผลการมองเห็นแบบเรียลไทม์ การควบคุมการเคลื่อนไหว และการตรวจจับสภาพแวดล้อมมีการเชื่อมโยงกันอย่างมาก โดยมักต้องใช้สัญญาณดิฟเฟอเรนเชียลความเร็วสูงและสายไฟที่ต้องเดินขนานกันภายในข้อต่อที่มีขนาดกะทัดรัด
ในรูปแบบนี้ การรบกวนทางแม่เหล็กไฟฟ้า (EMI) ถือเป็นข้อกังวลหลัก การออกแบบชีลด์ที่ใช้โครงสร้างอิมพีแดนซ์แบบควบคุมช่วยลดการลดทอนสัญญาณและครอสทอล์คระหว่างสายสัญญาณและสายไฟ ในแอปพลิเคชันที่ขับเคลื่อนด้วยเซอร์โวตัวเชื่อมต่อสำหรับหุ่นยนต์เคลื่อนไหวต้องมีกระแสหลายแอมแปร์ในขณะที่ยังคงรักษาการสื่อสารที่ชัดเจนผ่านช่องสัญญาณสำหรับตัวเข้ารหัส เซ็นเซอร์ และส่วนประกอบอื่นๆ ตัวเชื่อมต่อแบบไฮบริดช่วยให้สามารถแยกทางไฟฟ้าและบูรณาการทางกลไกภายในอินเทอร์เฟซเดียว ช่วยลดความซับซ้อนในการเดินสายและจำนวนจุดเชื่อมต่อ
พื้นที่ภายในภายในข้อต่อหุ่นยนต์ค่อนข้างจำกัด เมื่อขั้วต่อถูกต่อเข้าในพื้นที่จำกัด ขั้วต่อเหล่านั้นอาจได้รับความเค้นจากการประกอบที่ไม่ใช่แนวแกน ซึ่งเมื่อเวลาผ่านไปอาจทำให้เกิดการเสียรูปของตัวเรือนหรือการเคลื่อนตัวของขั้วต่อได้
การออกแบบแบบลอยตัวสามารถดูดซับการเคลื่อนตัวที่เกิดจากความทนทานต่อการประกอบและการสั่นสะเทือนในการปฏิบัติงาน ซึ่งช่วยลดผลกระทบของความเค้นในการประกอบบนขั้วต่อ โซลูชันที่มีระยะพิทช์แคบและโปรไฟล์ต่ำเหมาะอย่างยิ่งสำหรับพื้นที่ขนาดกะทัดรัด โดยลดการบังคับประกอบเนื่องจากพื้นที่จำกัด เมื่อตรงตามเกณฑ์สองข้อแรกแล้ว ให้เลือกโซลูชันที่มีขนาดกะทัดรัดที่สุดเท่าที่จะเป็นไปได้ ฟิตติ้งตัวเชื่อมต่อสำหรับหุ่นยนต์เคลื่อนไหวในพื้นที่จำกัดจำเป็นต้องมีความสมดุลระหว่างความน่าเชื่อถือและความกะทัดรัด
เมื่อการเลือกเสร็จสิ้น ขอแนะนำให้ยืนยันกับซัพพลายเออร์ว่าผลิตภัณฑ์ผ่านการทดสอบอายุการใช้งานแบบไดนามิกหรือไม่ รวมถึงข้อมูลประสิทธิภาพภายใต้สภาวะการสั่นสะเทือน แรงบิด และการเคลื่อนที่แบบคอมโพสิต พารามิเตอร์ทางไฟฟ้าสถิตย์เป็นเพียงจุดเริ่มต้นเท่านั้น ความน่าเชื่อถือภายใต้สภาวะการทำงานแบบไดนามิกเป็นตัวชี้วัดหลักสำหรับตัวเชื่อมต่อสำหรับหุ่นยนต์เคลื่อนไหว.
Reunion มีประสบการณ์มากมายในด้านคอนเนคเตอร์แบบล็อคตัวเองแบบกดและดึง กลไกการล็อคที่ทนต่อการสั่นสะเทือนและการออกแบบที่กะทัดรัดช่วยตอบสนองความน่าเชื่อถือทางกลไกและข้อกำหนดในการประหยัดพื้นที่ของหุ่นยนต์เคลื่อนที่ความเร็วสูง การเลือกตัวเชื่อมต่อตามสถานการณ์ความล้มเหลวช่วยให้ตรงกับความต้องการที่แท้จริงได้แม่นยำมากกว่าการเปรียบเทียบข้อมูลจำเพาะเพียงอย่างเดียว
เหตุใดขั้วต่อกันน้ำสำหรับงานอุตสาหกรรมซีรีส์ M12 จึงเป็นตัวเลือกที่ชาญฉลาดสำหรับการเชื่อมต่อทางอุตสาหกรรมที่เชื่อถือได้
ตัวเชื่อมต่อแบบกดดึงโลหะ B Series จะปรับปรุงความน่าเชื่อถือในการเชื่อมต่อในแอปพลิเคชันที่มีความต้องการสูงได้อย่างไร
WhatsApp
Reunion
Email